Robot guidé par vision — JeVois-Pro
Un robot qui repère un objet rouge avec une caméra JeVois-Pro, calcule sa position 3D et s'y rend de manière autonome.
- Cadre
- SAE BUT3 · 2024
- Durée
- 100 h
- Équipe
- En équipe
Objectif
Développer un robot autonome capable de détecter des objets rouges et de se diriger vers eux, en combinant vision par ordinateur et asservissement en position.
Vision
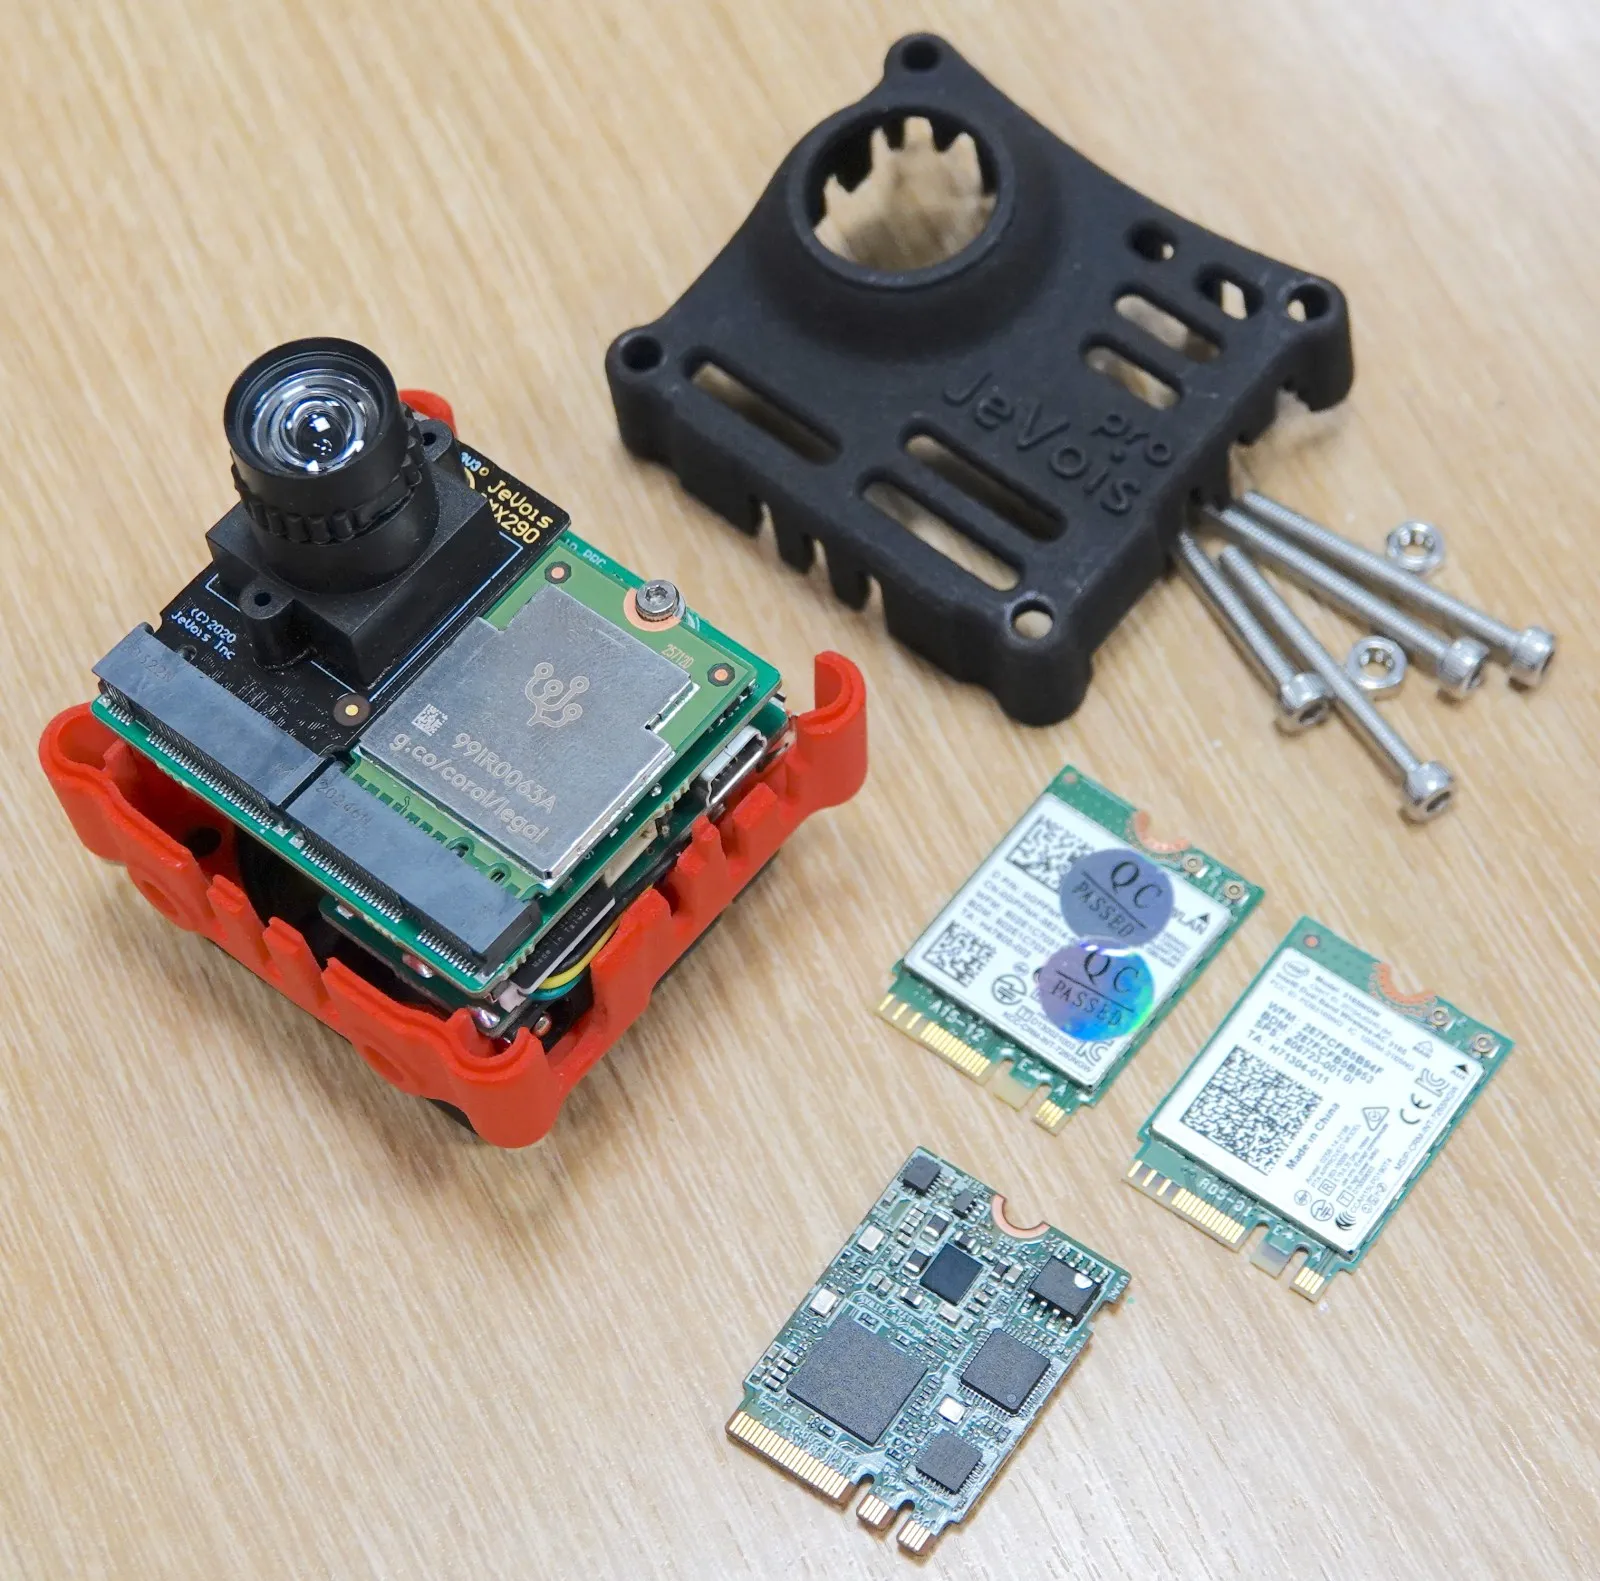
- Caméra JeVois-Pro : processeur embarqué, traitement des images en temps réel.
- Traitement OpenCV : deux masques HSV pour couvrir les deux extrémités de la teinte rouge (
[0, 200, 100] → [2, 255, 255]et[170, 200, 100] → [180, 255, 255]), détection de contours, filtrage des petits objets parasites, puis calcul du centre de chaque cible.
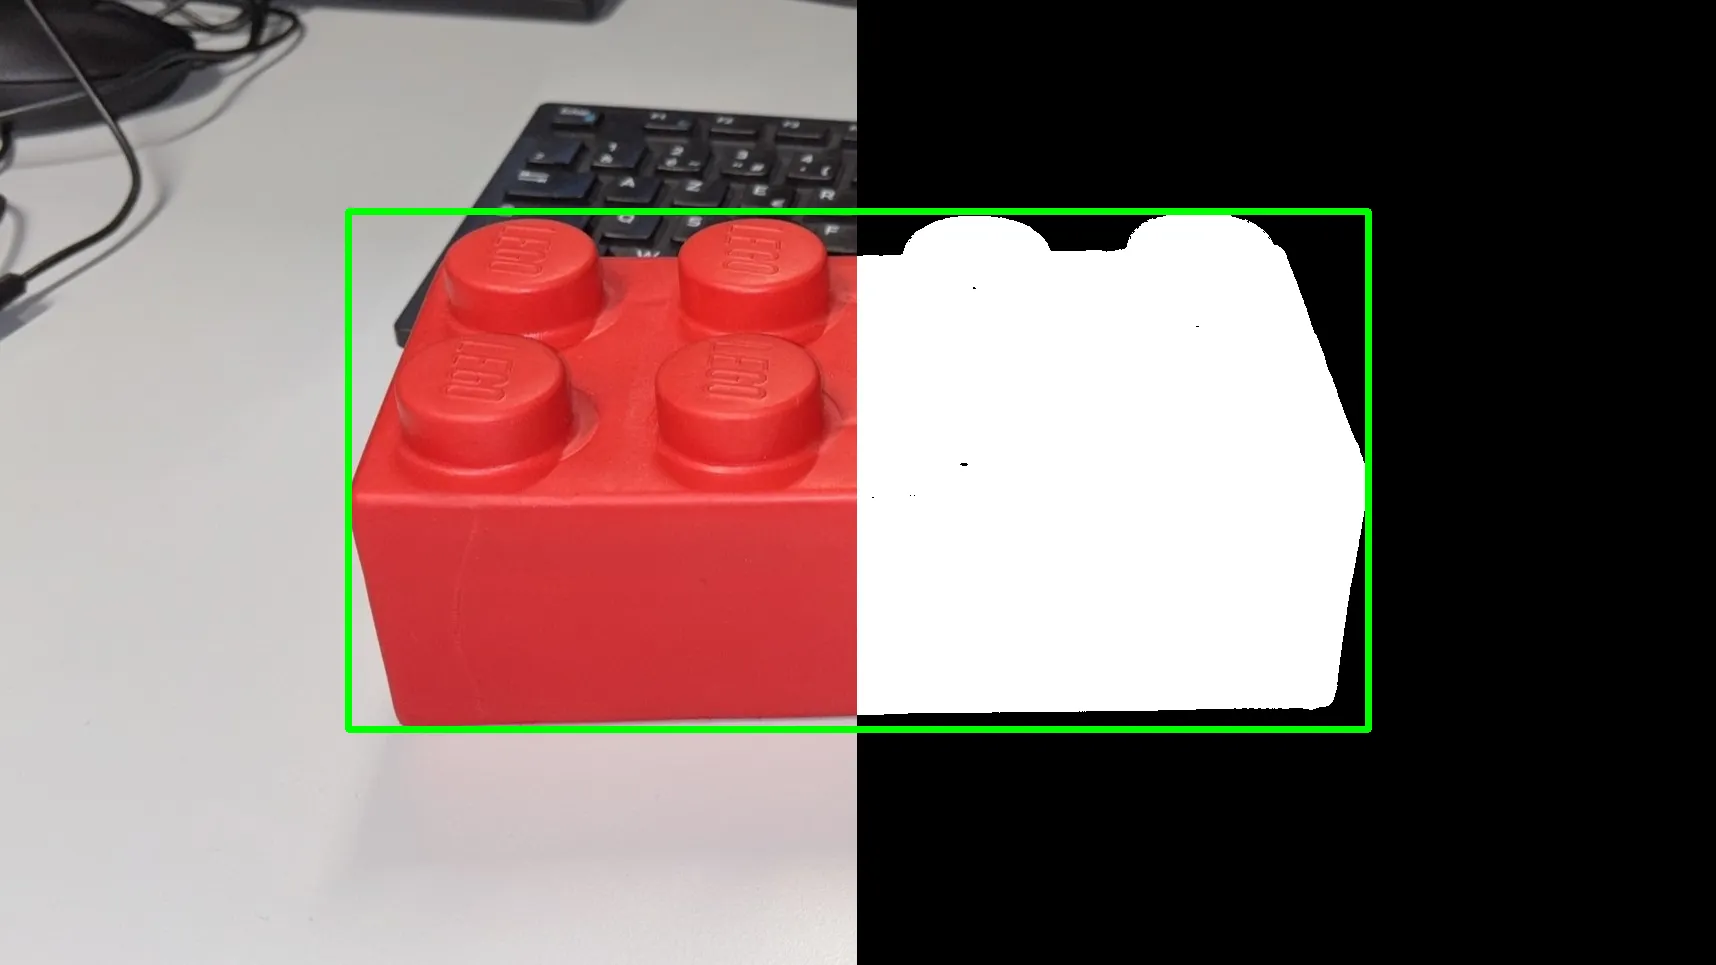 Détection d’un objet rouge : image caméra et rectangle englobant à gauche, masque HSV à droite.
De la 2D à la 3D
- Calcul des angles d’élévation et d’azimut de l’objet par rapport à la caméra.
- Passage aux coordonnées x, y, z grâce à la trigonométrie et aux matrices de rotation.
- Envoi de la position au robot par liaison USB.
Commande du robot
- Générateur de trajectoire en deux phases : rotation vers la cible, puis déplacement longitudinal.
- Machine à états à 4 états, rampes de vitesse pour éviter les à-coups.
- Correcteur proportionnel-dérivé pour rattraper l’écart entre position théorique et réelle.
Résultat et suites
Le robot rejoint la cible de façon autonome et précise. Pistes d’amélioration : filtrer les positions mesurées, optimiser la détection et ajouter de la cartographie.