Télécommande sonore pour robot
Démarrer et arrêter un robot avec un signal sonore à 1 kHz — j'ai conçu le filtre passe-bande et le redresseur du récepteur.
- Cadre
- Concours GEII · BUT1 · 2023
- Durée
- 63 h
- Équipe
- En équipe
- Mon rôle
- Filtre passe-bande et redresseur
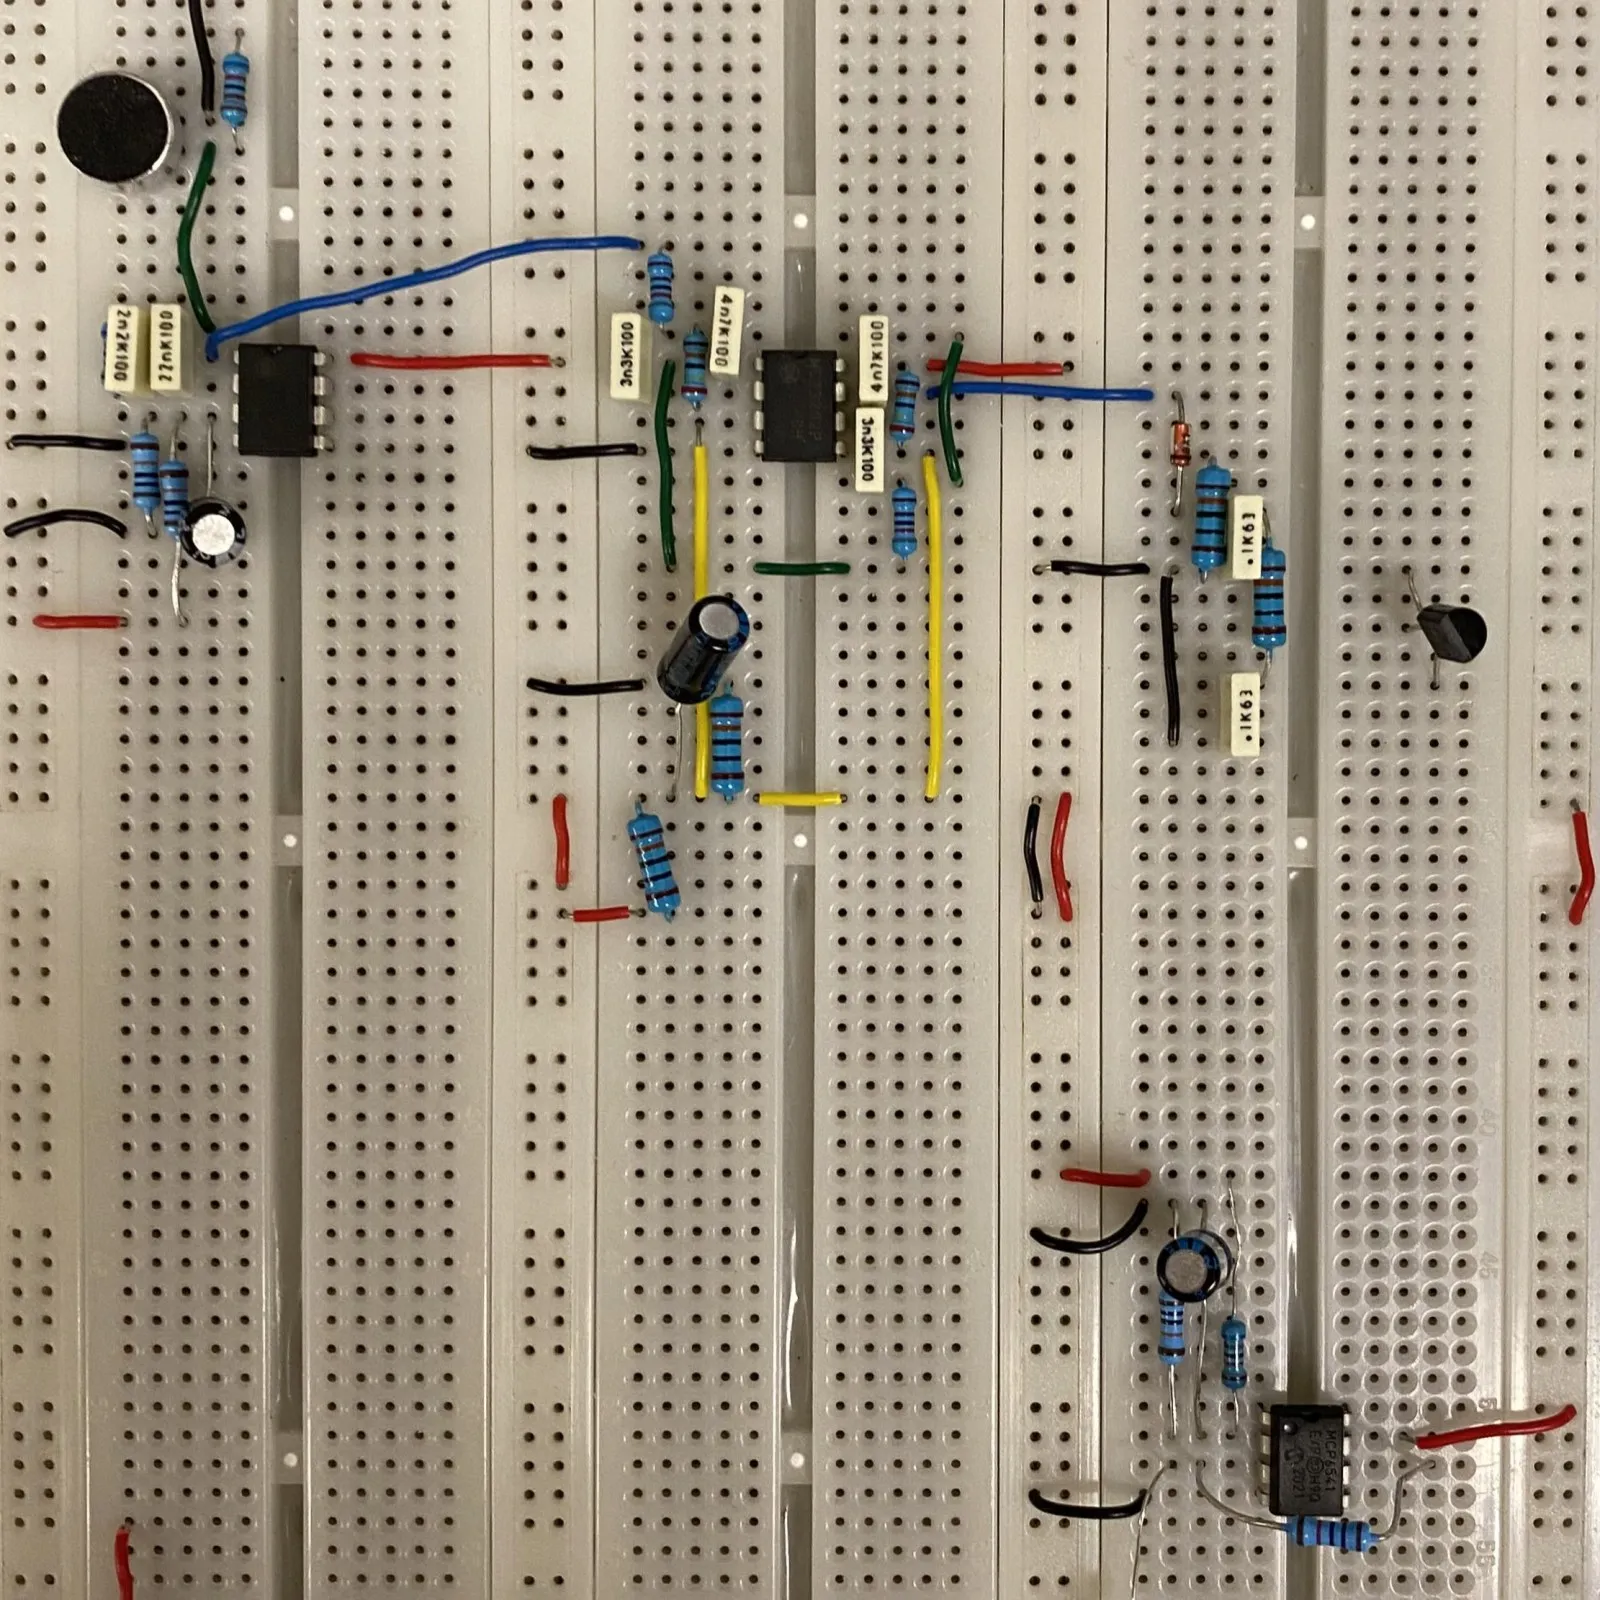
Le système
- Émetteur : astable à 1 kHz, filtre passe-bas Sallen & Key (harmonique 3 atténuée d’au moins 30 dB) et amplificateur de puissance vers un haut-parleur.
- Récepteur : préampli micro, filtre passe-bande, redresseur, puis comparateur à hystérésis (trigger de Schmitt) pour piloter le robot sans commutations parasites.
Ma partie
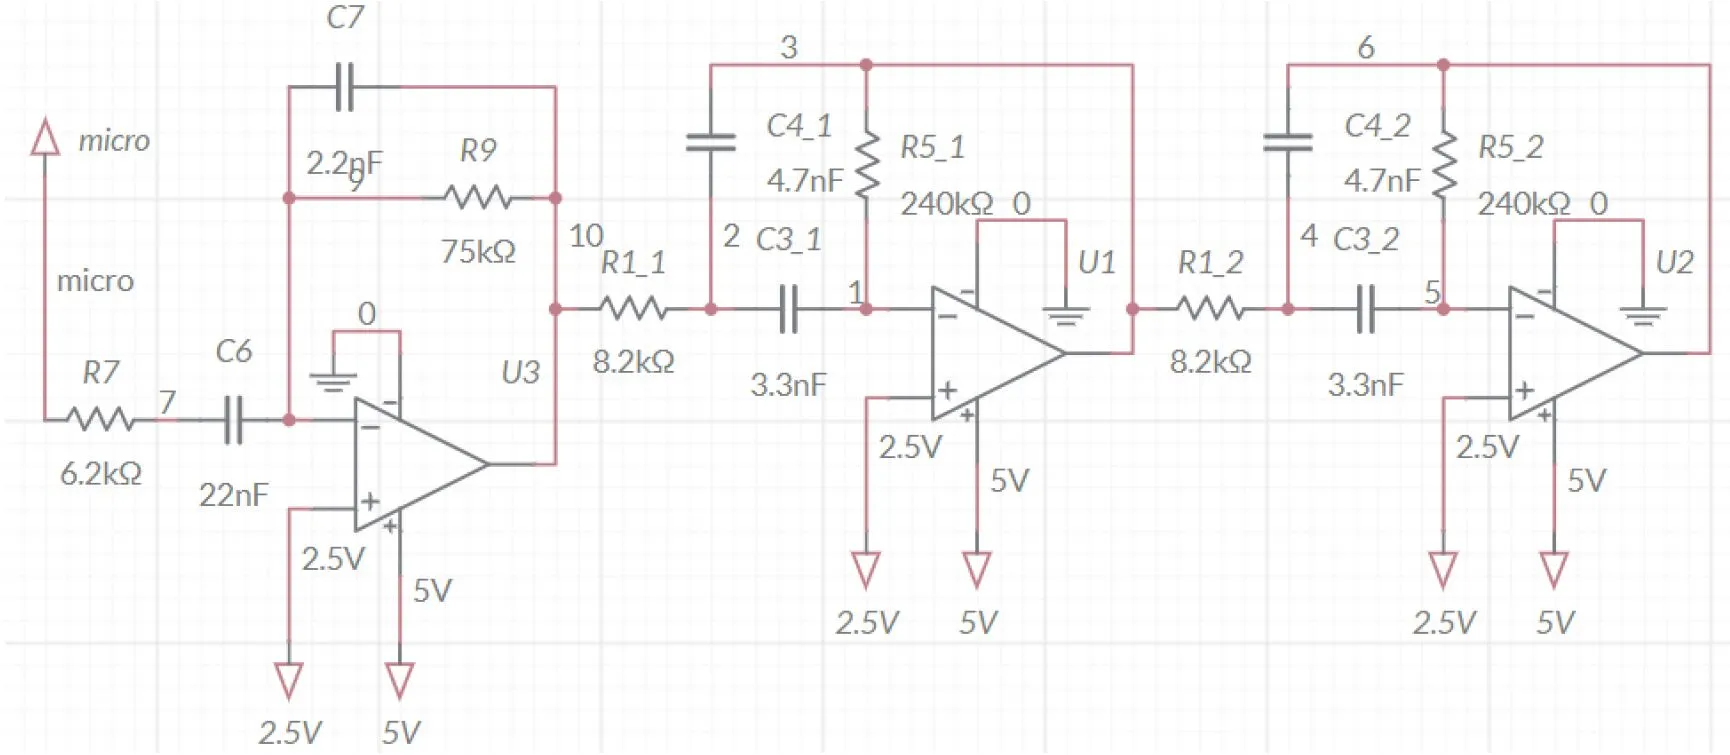 Préamplificateur micro suivi des deux filtres passe-bande de Rauch en série.
Filtre passe-bande (structure de Rauch)
Centré sur 1 kHz, il atténue les autres fréquences d’au moins 60 dB. Le dimensionnement des composants a été la partie la plus exigeante.
Validation : simulation sous Multisim, puis test sur breadboard avec un générateur en mode sweep (100 Hz → 4 kHz en 20 s) et un oscilloscope en FFT avec persistance pour visualiser la réponse en fréquence.
Redresseur
Détecteur d’enveloppe suivi d’un passe-bas. En pratique, la résistance issue de la simulation provoquait une chute de tension : une fois abaissée, la sortie a atteint les niveaux attendus.